Lineaarmootorid kasutavad magneteid erinevalt – ja enamik insenere ei arvesta sellega
Lineaarmootorid välistavad pöörlevast lineaarseks mehaanilise muundamise etapi – ei kuulkruvi, hammaslatti ega rihma. Jõud tekitatakse otse lineaarteljel. See kõlab lihtsamalt kui pöörlev mootor, mis keerab kruvi, ja mõnes mõttes on see nii. Kuid lineaarmootori magnetinõuded erinevad oluliselt pöörleva mootori omast ja erinevused ei ole alati elektromagnetika õpiku kirjeldusest ilmne.
Kolm kõige levinumat lineaarmootori konfiguratsiooni on lametüüpi (U-kanaliga või rauavaba jõuseadmega), torutüüpi ja häälemähise ajam. Igaüks neist nõuab erinevat magneti geomeetriat, klassi ja spetsifikatsiooni. See artikkel hõlmab iga disainilahenduse magnetilist külge, pöörates erilist tähelepanu rakendustele, kus spetsifikatsioonivead on kõige kulukamad: pooljuhtplaatide käsitsemine, tööpinkide etteandeteljed ja otseajamiga täppisastmed.
1. U-kanaliga (raudsüdamikuga ja rauata) lineaarmootorid: magnetrada
Tööpinkide ja pukksüsteemide kõige laialdasemalt kasutatav lineaarmootori konfiguratsioon on U-kanali või "lineaarse sünkroonmootori" formaat. Staator on magnetrada – seeria NdFeB plokke, mis on kinnitatud terasest tugiplaadile vahelduva põhja-lõuna pooluse orientatsiooniga. Jõud (liikuv osa) kannab pooli mähiseid ja liigub mööda seda rada, tekitades vahelduva väljaga elektromagnetilise interaktsiooni kaudu tõukejõu.
Tüüpilise U-kanaliga rööbaste magnetplokid on sõltuvalt mootori jõuvõimsusest 20–50 mm laiad, 10–30 mm pikad (sõidusuunas) ja 5–15 mm paksused. Pooluse samm – sama polaarsusega kõrvuti asetsevate magnetite vaheline kaugus tsentrist keskpunktini – määrab mootori elektriperioodi ja mõjutab otseselt tõukejõu pulsatsiooni. Lühem pooluste samm vähendab jõu pulsatsiooni, kuid suurendab antud kiiruse jaoks vajalikku lülitussagedust. Enamik tööpinkide lineaarmootoreid kasutavad 1–5 m/s töötavate etteandetelgede pooluste vahedega 20–40 mm.
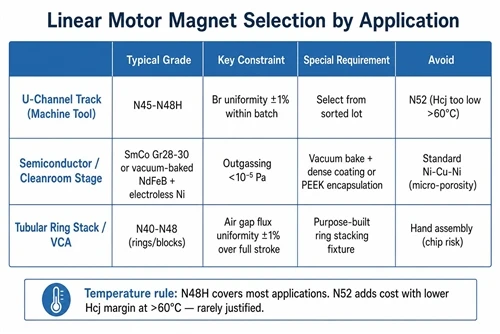
Tööpinkide lineaarsete mootorite rööbaste klasside valik on lihtne: N45 või N48 standardsete pideva tööga telgede jaoks, N45SH või N48SH suure kiirusega spindliga külgnevate rakenduste jaoks, kus staatori mähisest tulenev soojus ajab rööbastee temperatuuri üle 80 kraadi. Viga on N52 määramine maksimaalse vootiheduse saamiseks – raja temperatuuridel üle 60 kraadi väheneb N52 voo tiheduse eelis N48 ees märkimisväärselt (nii Br kui ka Hcj lagunevad temperatuuri tõustes ja N52 Hcj on madalam) ja lisatasu ei ole õigustatud. N48H või N48SH katab sama jõudluse väiksemate kuludega ja parema termilise ohutusvaruga.
Magnet-magneti konsistents rööbastee koostu sees on spetsifikatsioon, mis mõjutab liikumise kvaliteeti kõige enam. Järjestikused magnetid, mille Br varieerumine on üle ±2%, tekitavad pooluse sammu ruumilise sageduse juures tuvastatava jõu kõikumise – see ilmneb täppistelgedel perioodilise kiiruse pulsatsioonina. Tööpinkide etteandetelgede puhul, mille pinnaviimistluse nõuded on alla 0,4 μm, tuleks Br-i varieeruvus rööbastee partii piires määrata ±1% või rohkem, mis nõuab pigem sorteeritud tootmistsükli kui juhusliku loosimist valikut.
2. Pooljuhtide ja elektroonika tootmine: koht, kus saastatus ületab klassi
Vahvlite käsitsemissüsteemid, fotolitograafia etapid ja trükkplaatide kontrollimisplatvormid kasutavad kõik lineaarmootoreid, kuid spetsifikatsioonikeskkond erineb tööpingist täiesti. Domineerivad piirangud ei ole jõu tihedus ega termiline jõudlus – need on gaasi väljalaskmine ja osakeste tekitamine.
Standardse nikkelkattega paagutatud NdFeB magnetid ei ole klassi 10 või klassi 100 puhta ruumi keskkondades vastuvõetavad. Standardsel Ni-Cu-Ni kattekihil on mikropoorsus, mis püüab süsivesinike ühendeid vaakumis kinni ja vabastab aeglaselt ning katte servad võivad tekitada submikronilisi osakesi, kui magnetid kogevad mehaanilist kokkupuudet. Mõlemad rikkerežiimid on vahvlite saagise jaoks katastroofilised.
Puhasruumi lineaarmootorite õige lähenemisviis on üks kolmest võimalusest. Esiteks kasutage vaakumküpsetatud NdFeB-d, millel on elektrivaba nikli või kullaga kate – vaakumküpsetus ajab välja suurema osa kinnijäänud gaase eraldavatest ainetest enne, kui magnet puhasruumi siseneb, ja tihedam elektrooniline nikli- või kuldkate tagab ühtlasema barjääri kui galvaniseeritud Ni-Cu-Ni. Teiseks kasutage samarium-koobalti (SmCo) magneteid, millel on madalam BHmax kui parimatel NdFeB klassidel, kuid palju madalam gaasi väljutamise määr koobalti domineeriva pinnakeemia ja kõrgema sisemise keemilise stabiilsuse tõttu. 200 mm ja 300 mm vahvliastmete jaoks, mis töötavad mõõduka jõuvajadusega, on standard SmCo Gr28 või Gr30 (280–300 kJ/m³ BHmax). Kolmandaks kasutage täielikult kapseldatud magnetikomplekte, kus iga magnet on suletud PEEK-i või keraamilisse korpusesse – see välistab otsese magnetpinna kokkupuute, kuid muudab rööbastee komplekti keerukamaks.
Valik vaakumküpsetatud NdFeB ja SmCo vahel on eelkõige ökonoomne. Samaväärse jõudlusreitinguga NdFeB maksab 40–60% vähem kui SmCo. NdFeB on õige valik suure läbilaskevõimega tootmisetappide jaoks, kus magnetraja maksumus on märkimisväärne ja gaasi eemaldamise nõue on täidetud vaakumküpsetamise ja elektrivaba nikkelkattega. Vahetu vahvlikontaktiga etappide või vaakumkambrite jaoks, mis töötavad rõhul alla 10⁻⁵ Pa, kus igasugune väljapaiskumine on vastuvõetamatu, on SmCo õige valik olenemata maksumusest.
3. Torukujulised lineaarmootorid: magnetrõngaste virnad ja vahelduv polaarsus
Torukujulised lineaarmootorid, mida mõnes tootekirjanduses nimetatakse ka lineaarseteks täiturmehhanismideks, kasutavad õõnsa staatoripooli sees rõngakujuliste magnetite silindrilist paigutust. Magnetikoost (liikuv "liikur" või "võll") koosneb NdFeB rõngaste virnast, millel on vahelduvad aksiaalsed magnetiseerimissuunad, mis on eraldatud pehmest rauast vahetükkidega. Rõngad on tavaliselt 20–60 mm OD, 8–20 mm läbimõõduga ja 5–15 mm paksused, olenevalt jõu ja käigu nõuetest.
Rõngasmagneti virn töötab samal põhimõttel nagu mitmepooluseline pöördmootor, kuid aksiaalsuunas. Põhjapoolne rõngas, rauast vaherõngas, lõunapoolne rõngas, raudne vaherõngas – voog koondub rauast vahetükkidesse ja interakteerub staatori mähisega, tekitades lineaarset tõukejõudu. Peamine disainimuutuja on rõnga kõrguse ja rauast vaherõnga kõrguse suhe, mis mõjutab voo tihedust õhupilus ja tõukejõu pulsatsiooni sagedust. Võrdsed rõngaste ja vahedetaili kõrgused tekitavad madalaima põhilaine; suhte muutmine võimaldab pulsatsiooni harmoonilist kujundamist vähendatud keskmise jõu hinnaga.
Torukujulised lineaarmootorid on levinud otseajamiga rakendustes, kus kompaktses radiaalses ümbrises on vaja pikka käiku: täppisdoseerimissüsteemid, süstlapumba ajamid, vibratsioonitesti stendid ja korjamis- ja kohamasinad. Nende rakenduste jaoks on enamikul juhtudel piisav standardse Ni-Cu-Ni kattega NdFeB N42 või N45. Soojuskeskkond on leebe (mähis on staatoris, mitte liikuril, nii et magneti võll töötab jahedalt) ja saastenõuded ei ole üldiselt puhta ruumi tasemel.
Rõngasvirnade kokkupaneku väljakutse on virnastamise ajal magnetjõud. Aksiaalselt magnetiseeritud sama polaarsusega rõngad tõrjuvad tugevalt; vastupidise polaarsusega rõngad tõmbavad tugevalt ligi. 10 rõngast koosnev virn 200 mm käiguga torumootori jaoks mõjutab kokkupaneku ajal külgnevate detailide vahel jõudu 50–200 N. Eesmärgipärased juhttorudega montaažikinnitused ei ole selle geomeetria puhul valikulised – rõngasvirnade käsitsi kokkupanemine tekitab praktikas lõhenenud nurki ja ebaühtlaseid vahesid isegi kogenud kokkupanijatel.
4. Häälespiraali ajamid: kui jõu lineaarsus on olulisem kui tippjõud
Voice coil täiturmehhanismid (VCA) on üheteljelised piiratud käiguga lineaarsed ajamid, mille jõud on võrdeline vooluga kogu töökäigu jooksul. "Häälepooli" nimi tuleneb kõlaritest - tööpõhimõte on identne. Tööstuslikes rakendustes kasutatakse VCA-sid kiireks, täpseks ja lühikese käiguga positsioneerimiseks: automaatse teravustamise etapid, tööriista jõu juhtimine, vibratsiooniisolatsioon ja kiire kiire juhtimine.
VCA magnet on tavaliselt silindriline magnetikomplekt, millel on keskpoolus ja rõngakujuline välimine poolus, mis loob radiaalse voopilu, kus mähis liigub. Oluline pole mitte tippvoo tihedus, vaid radiaalvoo ühtlus kogu käiguvahemikus. ±10 mm käigule määratud VCA radiaalvoo tihedus peab olema põhimõtteliselt tasane kogu ±10 mm vahemikus – kõikumine üle ±1% põhjustab jõu mittelineaarsuse, mida tuleb servokontrolleris kompenseerida.
VCA-de NdFeB klass on tavaliselt N40–N48, mis valitakse selleks, et saavutada õhupilu sihtmärgi voo tihedus olemasoleva magneti mahuga. Magneti geomeetria (välisläbimõõt, siseläbimõõt, teljesuunaline kõrgus) on peamine konstruktsioonimuutuja; hinne on peenhäälestusparameeter. Meditsiini- ja pooljuht-VCA rakenduste puhul kehtivad samad 2. jaotises kirjeldatud gaasi väljalaske ja osakeste piirangud. Tööstusautomaatika VCA-de jaoks, millel pole puhta ruumi nõudeid, on standardne Ni-Cu-Ni kattega paagutatud NdFeB sobiv ja piisav.
HIMAGNET tarnib magnetikomplekte U-kanaliga lineaarsete mootorite radade, torukujuliste mootorirõngaste virnade ja häälemähise ajamite jaoks, sealhulgas vaakumküpsetatud ja elektrivaba nikli valikud puhaste ruumide rakenduste jaoks. Geomeetria soovituse ja klassi valiku analüüsi saamiseks võtke ühendust meie insenerimeeskonnaga, et saada teada oma jõu-, käigu- ja keskkonnanõuded.