Liigese täiturmehhanismi probleem, millest keegi ei räägi
Humanoidrobotite arendamisel on probleem magnetiga. Mitte tarneprobleem, vaid spetsifikatsiooni probleem.
Enamik meeskondi, kes ehitavad humanoidliideid, alustavad kvaliteetse NdFeB spetsifikatsiooni hankimisest olenemata sellest, mida nende mootoridisainer viimati kasutas. N45SH täpsustatakse, kuna see töötas viimases servoprojektis. Termiline järelliide valitakse nii, et see vastaks mähise temperatuuripiirangule. Ja siis kuus kuud pärast riistvara testimist kuumeneb liite mudel prognoositust, pöördemoment triivib ja keegi ei oska kohe seletada, miks – kuna magnet näeb toatemperatuuril hea välja.
Probleem on selles, et humanoidrobotite liigendajamid asuvad piirangute ristumiskohas, mida enamikus teistes mootorirakendustes ei eksisteeri: äärmuslik pöördemomendi tihedus, väga vahelduvad töötsüklid, tihe termiline ümbris ilma sundjahutuseta ja mehaaniline pakett, mis asetab magneti soojusallikatele lähemale kui peaaegu kõik muud mootorid. NdFeB õige valimine nõuab kõigi nende nelja piirangu läbimõtlemist koos, mitte eraldi.
See artikkel räägib sellest, kuidas seda teha.
1. Miks on humanoidliigendi täiturmehhanismid termiliselt erinevad?
Tööstusliku rakenduse standardne servomootor töötab tootmise ajal ligikaudu püsiseisundis soojusliku tasakaalu tingimustes. Määrate magneti suuruse pidevaks tööks nimitemperatuuril, lisate varu ja valik on kaitstud.
Humanoidrobotite liigesed ei käitu nii. Kõndimise tsükkel hõlmab lühikesi suure pöördemomendi purskeid – tippvoolud 3–5 korda pidevast väärtusest –, millele järgneb väikese koormuse faasid, kus liigend hoiab enamasti raskusjõu vastast asendit. Keskmine vool võib olla tagasihoidlik, kuid maksimaalne soojuse genereerimine nende purskefaaside ajal on kontsentreeritud ja kompaktse liigendi täiturmehhanismi termiline ajakonstant (tavaliselt 10–30 sekundit mähise puhul, kauem magnetkoostu puhul) tähendab, et magneti temperatuur on mähise temperatuurist piisavalt palju maha jäänud, et aine muutuks.
Hästi iseloomustatud katsejuhtumis: 60 mm raamita täiturmehhanism, mis käivitas kõnnisimulatsiooni sagedusel 1 Hz, näitas mähise temperatuuri tipphetke seisufaasi ajal 95 kraadini, samal ajal kui rootori magneti pinnatemperatuur jõudis vaid 72 kraadini – umbes 8-sekundiline viivitus. Kõnnisagedusel 2 Hz pidurdub viivitus ja magneti temperatuur läheneb sama töötsükli jooksul 88 kraadile. Magnet, mis on ohutu sagedusel 1 Hz, võib sagedusel 2 Hz töötada oma pöördumatu demagnetiseerimise läve lähedal, ilma et püsioleku termomudelis oleks midagi, mis seda märgiks.
Seetõttu ei piisa humanoidse ühendusmagneti määramisest ainuüksi püsioleku termilise mudeli põhjal. Töötsükli dünaamika on oluline.
2. Demagnetiseerimise oht ei ole sümmeetriline
NdFeB demagnetiseerimine ei ole binaarne sündmus. Br on järk-järgult pöördumatu kadu, mis akumuleerub iga kord, kui magnet töötab BH-kõveral allapoole oma põlvepunkti – ja suure pooluste arvuga raamita liigendimootoris nihkub tööpunkt põlve suunas tippvoolu tingimustes täpselt siis, kui liigend teeb oma suurima pöördemomendiga tööd.
Praktiline tagajärg: 80-kraadise püsioleku juures termiliselt ohutu magnet võib 150 ms pöördemomendi purunemise ajal siiski osaliselt demagneteeruda, kui tippvool on piisavalt kõrge, et lükata tööpunkt põlvest allapoole. Demagnetiseerimise hulk tsükli kohta on väike - võib-olla 0,1–0,3% Br-kadu -, kuid see on kumulatiivne. Pärast 10 000 kõnnitsüklit võib spetsifikatsioonist alguse saanud liigend töötada 2–4% algsest pöördemomendi konstandist madalamal. Sellest piisab, et tekitada kahepoolses kõnnakus märgatav asümmeetria, ja piisav, et tekitada suletud ahelaga kontrolliga seotud peavalusid, mis näevad välja nagu tarkvaraprobleemid.
Parandus on lihtne, kuid nõuab teadmist, et see on vajalik: määrake magneti tase maksimaalse tööpunkti maksimaalse voolusiirde ajal, mitte ainult püsioleku termilise piiri järgi. Enamiku humanoidsete liigeste rakenduste puhul lükkab see valiku standardse N-sufiksiga klasside hulgast H või SH suunas – mitte seetõttu, et temperatuur on kõrge, vaid seetõttu, et sunnijõud peab hoidma vastu maksimaalseid demagnetiseerivaid väljasid.
3. Hinnete valik ühise ametikoha järgi
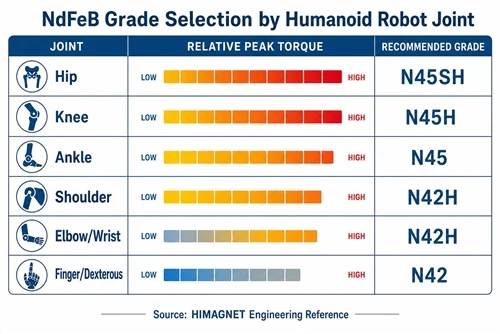
Kõigil humanoidroboti liigestel ei ole sama termiline ja elektromagnetiline keskkond. Hierarhiline lähenemine hindevalikule on mõttekas.
| Ühine | Maksimaalne pöördemoment | Termiline keskkond | Soovitatav hinne | Põhjendus |
|---|---|---|---|---|
| Puus (samm/rull) | Kõrge (40–120 N·m) | Suletud vaagen, piiratud õhuvool | N42SH–N45SH | kõrge tippvoolu demagnetiseerimise oht; suletud termiline keskkond |
| Põlv | Kõrgeim (60–150 N·m) | Katmata, parem konvektsioon | N45H–N48H | Tipppöördemoment domineeriv; parem jahutus võimaldab madalamat koertsitiivsufiksit |
| Pahkluu | Keskmine (20–60 N·m) | Säritatud, madalaim ümbritsev temperatuur | N45–N48H | Madal termiline risk; standard N on vastuvõetav, kui juhitakse tippvoolu |
| Õlg (samm/rullimine) | Keskmine (15–40 N·m) | Osaliselt suletud torso | N42H–N45H | Mõõdukas pöördemomendi tihedus; suletud, kuid madalam töötsükkel kui jalad |
| Küünarnukk / ranne | Madal–keskmine (5–20 N·m) | Katmata, hea konvektsioon | N42–N45H | Madalamad tippvoolud; standard N sageli piisav varuga |
| Sõrm / osav | Madal (0,1–2 N·m) | Suletud käe struktuur | N42H–N45H | Väike maht piirab soojuse hajumist; H järelliide annab veerise |
Need on lähtepunktid, mitte lõplikud spetsifikatsioonid. Tegelik valik sõltub teie tippvoolu profiilist, ühendussõlme soojustakistusest ja sellest, kas teil on aktiivne jahutus. Kuid muster kehtib: liigesed, mis kannavad suurimat koormust termiliselt kõige piiratumates keskkondades – puusad, suletud õlasõlmed – vajavad kõrgemat Hcj-d, samas kui katmata distaalsetel liigestel on rohkem termilist pearuumi ja need võivad töötada madalama koertsitiivsuse klassiga.
4. Kaare segmendi geomeetria suure pooluste arvuga liitekohtade jaoks
Enamik humanoidliigendi ajamid kasutavad 12–20 pooluse konfiguratsiooni, et maksimeerida pöördemomenti ampri kohta kompaktse läbimõõduga. Selle pooluste arvu korral on kaare segmendi laius kitsas – tavaliselt 15–25 mm kõõlu pikkus rootori läbimõõduga 60–80 mm – ja radiaalset paksust piirab rootori inertsi eelarve.
Kaks geomeetrilist otsust on olulisemad, kui enamik meeskondi mõistab:
Pooluse kaare suhe.Pooluste kaare suhe vahemikus 0,82 kuni 0,90 on praktiline valik suure pooluste arvuga raamita mootorite pöördemomendi minimeerimiseks ilma liigset õhupilu voogu ohverdamata. Üle 0,92 ületamine suurendab voogu, kuid hambumisest saab domineeriv pöördemomendi pulsatsiooniallikas – probleemne robotliigendi jaoks, mis vajab sujuvat madala kiirusega asendijuhtimist. Kui väärtus alla 0,80 väheneb, väheneb pöördemomendi tihedus piisavalt, et kompenseerimiseks on vaja kõrgema kvaliteediga magnetit, mis lisab kulusid, ilma et oleks vaja arvesse võtta aluseks olevat geomeetria valikut.
Radiaalne paksus vs tagaraua paksus.N45H-klassi magnetite puhul 60–80 mm rootoris on 3,5–4,5 mm radiaalmagneti paksus vahemik, kus magnetid töötavad BH kõvera optimaalse tööpunkti lähedal. Õhem kui 3 mm ja jätate räbusti lauale. Paksem kui 5 mm lisab rootori inertsi, mis ilmneb liigese ribalaiuse vähenemisena – see on tõeline kulu robotis, mis vajab kiiret impedantsi juhtimist.
5. Kui palju hankimine teile eraldi maksab?
Humanoidrobotite arendusprogrammides on tavaline hankida rootormagnetid ühelt tarnijalt ja staatori lamineerimine teiselt. Loogika on paberil mõistlik: iga tarnija optimeerib oma komponendi ise.
Praktikas on sõltumatult hangitud komponentide vaheline tolerantsi kogumine kõige järjekindlam õhuvahe varieeruvuse allikas esimese artikli liigendiga mootorites. Magnetkaare raadiuse ±0,05 mm kõikumine koos ±0,03 mm variatsiooniga lamineerimispilu raadiuses tekitab kuni ±0,08 mm õhupilu variatsiooni rootori ümbermõõdu ümber. 0,4 mm nominaalse õhupilu korral – mis on tüüpiline suure pöördemomenditihedusega raamita liigendile – on see 20% erinevus. Tulemuseks on mõõdetav pöördemomendi pulsatsioon pooluse läbimise sagedusel, mis 16-pooluselises mootoris kiirusel 200 p/min (tüüpiline aeglane kõndimiskiirus) langeb 26 Hz juures – täpselt enamiku humanoidliigeste impedantsi kontrollerite ribalaiuses.
Magnetkaare geomeetria sobitamine tegeliku lamineerimisgeomeetriaga samast tootmispartiist kõrvaldab suurema osa sellest variatsioonist. Magnet ja lamineerimine ei pea tingimata pärinema samalt tarnijalt, kuid need tuleb enne kokkupanemist mõõtmetega kaasvalideerida – ja see on palju lihtsam, kui mõlemad pärinevad ühest allikast, mis juhib mõlemat protsessi.
6. Humanoidliigendi magneti spetsifikatsiooni praktiline kontrollnimekiri
- ☐ Määratlege maksimaalne demagnetiseerimisväli maksimaalse voolu, mitte ainult püsiseisundi töötemperatuuri juures
- ☐ Käivitage töötsükli termiline simulatsioon sihtkõnnisagedusel - 1 Hz ja minimaalselt 2 Hz
- ☐ Valige hinne maksimaalse tööpunkti järgi, 15% Hcj marginaaliga põlvepunktist kõrgemal magneti maksimaalsel eeldataval temperatuuril
- ☐ Määrake kaare segmendi geomeetria: pooluse kaare suhe 0,82–0,90, radiaalne paksus 3,5–4,5 mm rootori läbimõõduga 60–80 mm
- ☐ Kontrollige õhupilu tolerantsi eelarvet: magnetkaare raadiuse tolerants + lamineerimispilu raadiuse tolerants Vähem kui 20% nominaalsest õhuvahest või sellega võrdne
- ☐ Taotlege tootmismaterjalist BH kõveraid 20 kraadi, 80 kraadi ja 120 kraadi juures – mitte klasside andmelehe väärtusi
- ☐ Puusa- ja suletud õlaliigesed: määrake lähtejooneks SH-liide; H on vastuvõetav ainult valideeritud termilise mudeli korral, mis näitab magneti tipptemperatuuri, mis on halvimal juhul 120 kraadi või sellega võrdne
HIMAGNET tarnib kaare segmendi magneteid, mis on kohandatud kliendi rootori lamineerimisjoonistele, BH andmetega mitmel temperatuuril tootmismaterjalist. Humanoidliigeste programmide jaoks - sõrmeajamitest puusade pöördemomendi mootoriteni -võtke ühendust meie insenerimeeskonnagateie liigendi pöördemomendi, kiiruse ja termilise ümbrisega ning töötame koos teiega läbi kvaliteedivaliku.