Miks aksiaalvoomootorid vajavad erinevaid magneteid?
Aksiaalvoomootorid – mida nimetatakse ka pannkoogimootoriteks või ketasmootoriteks – suunavad oma magnetvoo pöörlemisteljega paralleelselt, mitte sellest radiaalselt väljapoole. Õhuvahe on pigem lame ketas kui silindriline rõngas. See geomeetria annab suurema pöördemomenditiheduse ruumalaühiku kohta kui radiaalvoo konstruktsioonid, mistõttu aksiaalvoomootorid ilmuvad elektrisõidukite veoajamites, tuulegeneraatorites, otseajamiga pesumasinates ja üha enam robootikas, kus lühike lame mootor sobib paremini kui pikk silindriline mootor.
Magnetahela geomeetria erinevus ei ole lihtsalt kuju muutus – see muudab, millist magneti geomeetriat on vaja, kuidas on määratud magnetiseerimise suund ja millistele rikkerežiimidele magnetid kokku puutuvad. Insenerid, kes määravad magnetid radiaalvoomootorite kogemuste põhjal ja rakendavad sama loogikat aksiaalvoo konstruktsioonidele, puutuvad tavaliselt kokku probleemidega esimese prototüübi puhul: geomeetriliselt õiged, kuid vales suunas magnetiseeritud magnetid või konstruktsioonid, kus voo kontsentratsioonitegurit ei arvestatud ja magnetid küllastavad staatori rauda osalise koormuse korral.
1. Sektorimagneti geomeetria probleem
Radiaalvoomootoris on magnetid kaare segmendid – kumerad plaadid, mis keerduvad ümber silindrilise rootori pinna. Magneti laius, kaare nurk ja radiaalne paksus on peamised mõõtmed ning need skaleeritakse otse pooluste arvu ja rootori läbimõõduga.
Aksiaalvoomootoris on magnetid sektorikujulised – pirukakujulised plaadid, mis katavad osa lameda rootori ketta pinnast. Sektori nurk võrdub 360 kraadi jagatud pooluste arvuga (täieliku katvuse korral). 16-pooluseline mootor kasutab 16 sektorimagnetit, millest igaüks katab 22,5 kraadi. Kriitiline geomeetriline komplikatsioon seisneb selles, et magneti laius varieerub sisemisest raadiusest välimiseni: iga sektori sisemine serv on kitsam kui välimine serv. See on konstantse ristlõike vastand ja tekitab kaks probleemi.
Esiteks ei ole õhupilu voo tihedus magneti raadiuses ühtlane. Magneti välimine osa tekitab rohkem voogu pindalaühiku kohta kui sisemine osa samal magnetiseerimistasemel, kuna välimine kaar on pikem ja katab suurema ala. Hästi läbimõeldud aksiaalvoomootoris juhitakse seda ebaühtlust staatori mähise sammu ja pilu geomeetria abil, kuid õige geomeetria pakkumiseks peab magneti tarnija teadma sisemise ja välimise raadiuse suhet ning pooluse kaare osa.
Teiseks tekitab paagutatud NdFeB plokist sektori kujundite lõikamine võrreldes kaare segmentidega märkimisväärseid materjalijäätmeid. NdFeB plokk, mis annab radiaalmootori jaoks kaksteist 30-kraadise kaare segmenti, annab sama rootori läbimõõduga aksiaalmootori jaoks vähem kasutatavaid sektoreid, kuna sektori nurgad ja laiuse kõikumine vähendavad saagist. Aksiaalvoo sektori magnetite puhul on oodata 20–35% suuremat materjalikulu mootori kohta, võrreldes sama klassi ja sama pinnakattega samaväärsete radiaalvoo kaaremagnetitega.
2. Magnetiseerimise suund: aksiaalne, mitte radiaalne
See on kõige levinum spetsifikatsiooniviga inseneride jaoks, kes üleminekul radiaalvoo konstruktsioonilt aksiaalsele voo kujundusele. Radiaalvoomootoris magnetiseeritakse magnetid radiaalselt - põhja- ja lõunapoolus on sisemisel ja välimisel kumeral küljel. Aksiaalvoomootoris magnetiseeritakse magnetid aksiaalselt – põhja- ja lõunapoolus on tasasel ülemisel ja alumisel küljel, mis on suunatud paralleelselt mootori võlliga.
Aksiaalse voosektori magneti radiaalse magnetiseerimise määramine tekitab magneti, mis on geomeetriliselt õige, kuid rakenduses magnetiliselt kasutu – voog väljub pigem kõverate servade kaudu, mitte läbi tasapinnaliste pindade, kus on õhupilu. Seda viga ei tabata alati sissetuleval kontrollimisel, kuna magneti mõõtmed on õiged; see kuvatakse mootori esmakordsel käivitamisel nullilähedase tagasi-EMF-ina.
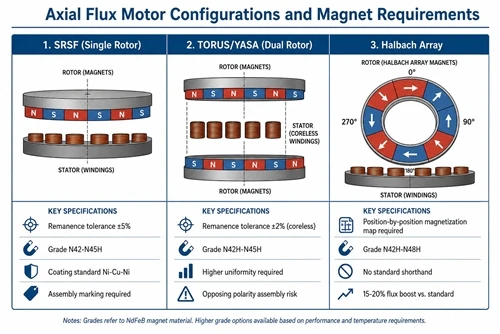
Halbachi massiivi rootori konfiguratsiooniga aksiaalvoomootorite puhul – mis on kõrge efektiivsusega konstruktsioonides üha tavalisemad – pöörleb magnetiseerimissuund ümber rootoriketta 45-kraadise või 90-kraadise sammuga. Spetsifikatsioon peab sisaldama selgesõnaliselt iga magneti asendi magnetiseerimisnurka ja montaažijoonis peab tähistama iga detaili orientatsiooni. Selle jaoks pole standardset stenogrammi; see nõuab ostu spetsifikatsioonis positsioonide kaupa magnetiseerimiskaarti.
3. Ühe rootori vs. kahe rootori staatori konfiguratsioonid
Aksiaalvoomootoreid on kolmes peamises mehaanilises konfiguratsioonis: ühe staatoriga üks rootor (SRSF), ühe staatoriga kaks rootorit (TORUS või YASA-tüüpi) ja üks rootor kahe staatoriga. Magneti spetsifikatsioon on nende konfiguratsioonide vahel erinev.
TORUS/YASA konfiguratsioonides – kus kaks rootoriketast külgnevad ühe südamikuta staatoriga – on igal rootorikettal magnetid ja kaks ketast on kokku pandud vastandliku polaarsusega, nii et voo tee sulgub läbi staatori mähise ilma terassüdamikuta. See tähendab, et igal rootorikettal olevad magnetid peavad tõmbuma vastassuunalise ketta poole üle staatoripilu ja montaaži järjestus peab säilitama selle külgetõmbe paigaldamise ajal (tüüpilise 200 mm läbimõõduga TORUS-mootori puhul on kahe vastandliku rootori ketta vaheline jõud 10 mm õhupilu ulatuses 500–1500 N – piisav, et koostu rikke korral käsi tõsiselt vigastada).
Südamikuta TORUS-mootorite puhul peavad magnetid olema määratud rangema jääkväärtuse tolerantsiga (±2% vs. standard ±5%), kuna puudub raua küllastamiseks ja väikeste voo ebaühtlaste keskväärtustamiseks. Taga-EMF lainekuju on otseselt proportsionaalne kohaliku voo tiheduse jaotusega, nii et magnetivaheline varieerumine väljendub otseselt pöördemomendi pulsatsioonis. See rangem tolerantsinõue suurendab tavaliselt magneti maksumust 15–25%.
4. Aksiaalvoo rakenduste klassi valik
Aksiaalvoomootorite soojuskeskkond erineb radiaalvoost. Lameda ketta geomeetrial on parem pinna ja ruumala suhe ning enamiku konstruktsioonide puhul on magnetid välisperimeetrile lähemal, kus konvektiivne või juhtiv jahutus on efektiivsem. Otseajamiga veojõu- ja generaatorirakenduste aksiaalvoomootorite töömagneti temperatuurid on tavaliselt 60–100 kraadi – madalam kui 100–150 kraadi kiirete radiaalvoo servomootorite puhul.
See tähendab, et sunninõuded on sageli oodatust leebemad. Enamiku EV rataste mootorite ja tuulegeneraatorite rakenduste jaoks on õige klass N42H (120 kraadi). N42SH (150 kraadi) on harva vajalik, välja arvatud juhul, kui mootor on piiratud jahutusega kõrge ümbritseva temperatuuriga keskkonnas. N42SH või kõrgema määramine hästi jahutatud aksiaalvoomootori jaoks suurendab magneti maksumust 8–12%, ilma et see töötaks töötemperatuuril.
Erandiks on kiired aksiaalsed voomootorid – spindliajamid, hooratta energiasalvestavad rootorid –, kus tsentrifugaalpinge ketasmagnetitele on domineerivaks konstruktsioonipiiranguks. 10,000+ p/min juures võib välisraadiusega sektorimagnetite radiaalne pinge läheneda paagutatud NdFeB tõmbetugevuse piirile (ligikaudu 80 MPa). Need rakendused nõuavad rootoriketta lõplike elementide pingeanalüüsi ja mõnel juhul nõuavad magneti geomeetria modifikatsioonid (pingekontsentratsiooni vähendamiseks sisemise raadiuse faaside lisamine) või üleminekut ühendatud NdFeB-le või SmCo-le, millel on paremad tõmbeomadused madalama BHmax-i hinnaga.
5. Aksiaalvoo sektori magnetite hankimise kontrollnimekiri
Standardsete radiaalvoo magneti ostmise spetsifikatsioonid vajavad aksiaalvoo sektori magnetite jaoks järgmisi täiendusi:
Geomeetria: määrake sisemine raadius (Ri), välimine raadius (Ro), sektorinurk (kraad) ja tasapinna paksus. Kaasake selgesõnaliselt Ri/Ro suhe – see määrab saagise arvutamise ja voo jaotuse ühtluse.
Magnetiseerimise suund: standardkonstruktsioonide jaoks määrake aksiaalne (läbipaksus). Halbachi massiivi rootorite jaoks esitage positsioonide kaupa magnetiseerimiskaardi joonis.
Jäävuse tolerants: standardne ±5% on raudsüdamikuga staatori konstruktsioonide puhul vastuvõetav. Määrake tuumata TORUS/YASA konfiguratsioonide jaoks ±2%.
Kattekiht: standardne Ni-Cu-Ni sobib enamiku aksiaalsete voo rakenduste jaoks. Söövitavate keskkondade (rannikutuule, mere) või kõrge õhuniiskuse korral määrake elektrooniline nikli- või epoksükattekiht. Kuldset katet läheb vaja harva, välja arvatud juhul, kui mootor on meditsiinilises või pooljuhtkeskkonnas.
Montaažimärgistus: nõudke, et iga magneti tahvel oleks tasapinnal märgitud magnetiseerimissuund (N või S). Sektori geomeetria ei ole iseorienteeruv – märgistamata magnetid mitmepooluselises koosluses on märkimisväärne koostevea oht.
HIMAGNET toodab sektormagneteid aksiaalvoomootoritele klassides N35 kuni N52, millel on aksiaalne ja Halbachi massiivi magnetiseerimine, kitsa tolerantsiga südamikuta variandid ja koostemärgistus. Geomeetria ja kvaliteedisoovituse saamiseks võtke ühendust meie insenerimeeskonnaga, teatades oma Ri, Ro, pooluste arvu ja töötemperatuuri.