Miks on BH kõver olulisem kui klasside andmeleht?
Enamik mootorikonstruktoreid valib andmelehelt magneti klassi, kontrollib, kas Br ja Hcj vastavad rakenduse nõuetele, ja lõpetavad sellega. See sobib lihtsate rakenduste ja valmismootorite puhul, kus keegi teine on juba magnetahela analüüsi teinud. See muutub probleemiks, kui magneti geomeetria, õhupilu või töötemperatuur erineb võrdluskonstruktsioonist, mis on kohandatud mootorite arendamisel peaaegu alati nii.
Hinnete andmeleht annab magneti olemuslikud omadused – mida see suudab eraldiseisvalt teha. Magnetahela analüüs ütleb teile, mida see teie konkreetses disainis tegelikult teeb. Need kaks numbrit võivad oluliselt erineda ja nende vaheline vahe määrab, kas teie mootor saavutab pöördemomendi või jääb töötemperatuuril alla 15%. See artikkel hõlmab põhilisi analüütilisi tööriistu: koormusjoon, tööpunkt ja praktilised tagajärjed projekteerimisotsustele.
1. BH kõver ja see, mida see teile tegelikult ütleb
Paagutatud NdFeB magneti demagnetiseerimiskõveral (BH kõvera teine kvadrant) on kaks võtmekoordinaati. Remanents Br on voo tihedus, kui välist välja ei rakendata (H=0). Koertsitiiv Hcb on vastupidine väljatugevus, mis on vajalik B nulli viimiseks. Nende kahe punkti vaheline kõver on tänapäevaste NdFeB klasside puhul peaaegu lineaarne – kalle on magneti läbilaskvus, ligikaudu μ₀ × μᵣ kus μᵣ ≈ 1,05 paagutatud NdFeB puhul.
Andmeleht otseselt ei näita, kus magnet tegelikult suletud magnetahelas töötab. Igas reaalses rakenduses on magnet osa vooluringist, mis hõlmab õhupilu, teraskomponente ja geomeetriat. Tööpunkt – tegelik (B, H) koordinaat demagnetiseerimiskõveral – sõltub vooluringi geomeetriast, mitte ainult magneti materjalist. Kahel konstruktsioonil, mis kasutavad sama klassi erinevates õhupilude konfiguratsioonides, on erinevad tööpunktid, erinev voo tihedus vahes ja erinevad demagnetiseerimise ohutusvarud.
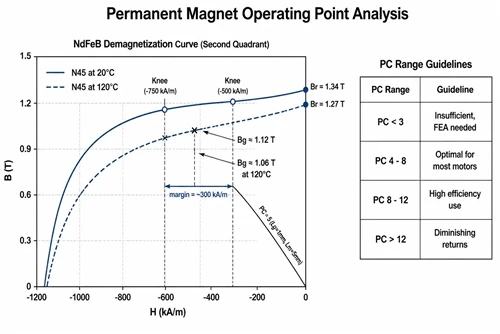
Kriitiline piir on demagnetiseerimiskõvera põlv. Hinnete puhul, millel puudub H- või SH-liide (standardne NdFeB), tekib põlv ligikaudu H=–700 kuni –800 kA/m, sõltuvalt astmest ja temperatuurist. Kui tööpunkt langeb allapoole põlve – see tähendab, et väline demagnetiseeriv väli juhib magneti sellesse mittelineaarsesse piirkonda –, demagnetiseerub magnet välja eemaldamisel osaliselt pöördumatult. H-klassi magnetite puhul surutakse põlv kuni –1100 kA/m või madalamale, mistõttu on need ette nähtud rakenduste jaoks, kus on märkimisväärsed armatuuri reaktsiooniväljad või kõrge töötemperatuur.
2. Koormusjoon: magneti omaduste ühendamine vooluringi geomeetriaga
Koormusjoon on ahela piirang magneti tööpunktile. See on BH tasapinnale tõmmatud sirgjoon, mis algab lähtepunktist ja lõikub demagnetiseerimiskõveraga tegelikus tööpunktis. Koormusjoone kallet nimetatakse läbilasketeguriks (PC) ja see määratakse täielikult geomeetriaga:
PC=(Ag × Lm) / (Am × Lg)
kus Ag on õhupilu ristlõikepindala, Am on magneti pooluse pinna pindala, Lm on magneti pikkus magnetiseerimissuunas ja Lg on õhuvahe pikkus. See on lihtsustatud versioon, mis eeldab täiuslikku magnetterast (ilma voo leket, terase vastumeelsust) – täisversioon lisab lekke läbilaskvuse terminid, kuid see ligikaudne väärtus on piisav esialgsete projekteerimisotsuste tegemiseks.
Kõrge PC (koormusjoone järsk kalle) tähendab, et magnet töötab Br-le lähemal – kasutatakse ära rohkem magneti voo võimsust. Madal PC (madal kalle) tähendab, et magnet töötab Br-st kaugemal, pakkudes pilusse väiksema voo tiheduse, kuid suurema vastupidavusega väliste väljade demagnetiseerimisele. Mootorirakendustes kasutatava arvuti jaoks on tüüpiline kasulik vahemik 4–12. Alla 3 ei kasuta te magnetit tõhusalt. Üle 15 kasutate magnetit tõhusalt, kuid geomeetria on sageli ebapraktiline (väga paksud magnetid vahe suhtes).
Radiaalvoomootori puhul, mille Lm=5mm, Am=Ag (ilma ääristeta) ja Lg=1mm, PC=5. Kui aste on N45 koos Br=1.34 T-ga, on töövoo tihedus pilus ligikaudu Br × PC/(PC+1) on T25/1 × see arv=1.34. läheb jõu või pöördemomendi arvutamisse, mitte andmelehele Br. Erinevus on 16% – see ei ole tühise tolerantsiga mootorikonstruktsiooni puhul tühine.
3. Temperatuuri mõjud tööpunktile
Nii Br kui ka Hcj vähenevad temperatuuri tõustes. Standardse N45 NdFeB puhul on temperatuurikoefitsiendid umbes –0,11%/kraadi Br ja –0,55%/kraadi kohta Hcj puhul. Mähisega külgneva magneti temperatuuril 120 kraadi (50 kraadi üle toatemperatuuri võrdlusväärtuse) langeb Br väärtuseni 1,34 × (1–0,0011 × 50)=1.27 T ja Hcj umbes 1150 kA/m väärtuseni umbes 1150 × (1–0,005) 5 × {1}5
Temperatuuriga nihkub ka tööpunkt. Nii demagnetiseerimiskõvera koordinaadid kui ka koormusjoon ristuvad liikumisega. Enamiku mootorite geomeetriate puhul, mille PC on vahemikus 4–8, langeb töövoo tihedus ligikaudu proportsionaalselt Br-ga – seega põhjustab Br 5% langus temperatuuril ligikaudu 5% pöördemomendi vähenemist. See on standardne mootori termilise amortisatsiooni arvutus.
Ohtlikum mõju on põlvepunkti nihkumine. 120 kraadi juures on N45 magneti Hcj ligikaudu 833 kA/m. Demagnetiseerimiskõvera põlv (standardklassi puhul) on nüüd ligikaudu H=–500 kA/m, mitte –750 kA/m toatemperatuuril. Kui mootori armatuuri reaktsiooniväli tippvoolu korral tekitab magneti pinnal demagnetiseeriva välja –450 kA/m, on konstruktsioonil töötemperatuuril demagnetiseerimisvaru null. Seetõttu vajavad kõrge tipp- ja pideva pöördemomendi suhtega mootorid (servoajamid, mis töötavad 3- või 5-kordse pideva pöördemomendiga siirdeaegadel) H-klassi magneteid – mitte nende pisut parema Br-i, vaid palju parema põlveasendi tõttu temperatuuril.
4. Tööpunktide analüüsist tulenevad praktilised projekteerimisotsused
Kolm konstruktsiooniotsust tulenevad otseselt tööpunktide analüüsist ja kõik kolm on tehtud valesti ja kohandatud mootorikonstruktsioonides.
Esiteks: magneti pikkuse optimeerimine. Antud arvuti puhul suurendab Lm suurendamine tööpunkti voo tihedust monotoonselt - kuid ainult punktini. Kui PC väärtus on ≈ 10–12, muutub pilu voo tiheduse suurenemine magneti pikkuse suurenemise ühiku kohta väikeseks (vähenevad tulud B × H tootekõveral). Enamiku mootori geomeetriate jaoks on optimaalne Lm pikkus, mis saavutab PC=6–8, tasakaalustatuna magnetmaterjali maksumuse ja kaaluga.
Teiseks: klassi valik versus geomeetria optimeerimine. Fikseeritud õhuvahe korral nihutab kõrgema klassi magnet tööpunkti B-teljel ülespoole, kuid ei muuda arvutit. Pilu voo tiheduse suurenemine on proportsionaalne Br suurenemisega – nii et N42-lt (Br ≈ 1,30 T) N48-le (Br ≈ 1,38 T) üleminek annab ligikaudu 6% suurema vahevoo, mis tähendab ligikaudu 6% suuremat pöördemomenti sama vase kadu korral. See on sageli kulutõhusam kui õhupilu vähendamine (mis nõuab rangemaid tootmistolerantse), kuid vähem kulutõhusam kui magneti geomeetria optimeerimine õige arvuti tabamiseks.
Kolmandaks: pooluste arvu ja magneti helitugevuse vastastikune mõju. Suurema pooluste arvuga mootorid kasutavad lühema magnetkaare pikkust ja neil on tavaliselt väiksem magneti maht pöördemomendiühiku kohta lühemate vooteede tõttu. Suure pooluste arvuga konstruktsioonide jaoks mõeldud arvuti kipub olema madalam, mistõttu on piisava tööpunkti ja demagnetiseerimisvaru säilitamiseks vaja paksemaid magneteid. Kui klient soovib samaaegselt "suurt pooluste arvu, väikest õhuvahet ja minimaalset magneti mahtu", näitab tööpunktide analüüs kiiresti, miks vähemalt üks neist kolmest peab andma. Konkreetne kompromiss sõltub klassist, geomeetriast ja temperatuurinõuetest – ilma numbrite käivitamiseta pole üldreeglit.
5. Millal on lihtsustatud analüüs piisav ja millal mitte
Ülaltoodud koormusjoone lähenemisviis eeldab lineaarseid demagnetiseerimiskõveraid, lekkevoo puudumist ja lõpmatu läbilaskvusega terast. Need eeldused on piisavalt täpsed esialgse konstruktsiooni suuruse määramiseks, kui tööpunkt on põlvest tunduvalt kõrgemal (PC > 4 maksimaalsel töötemperatuuril, vähemalt 200 kA/m varu põlvega). Need lagunevad kolmes olukorras.
Esiteks, kui arvuti on alla 3. Madalatel arvutitel (suur vahe, õhuke magnet) on tööpunktid demagnetiseerimiskõvera alumises osas, kus mittelineaarsus muutub oluliseks. Lõplike elementide analüüs on vajalik täpsete tühikute voo tiheduse väärtuste saamiseks.
Teiseks, kui äärisvoog on märkimisväärne. Kitsa magnetkaarega suure pooluste arvuga mootorites võib servade ääris moodustada 15–25% kogu voost. Fringing vähendab efektiivse pilu voo tihedust võrreldes lihtsustatud arvutusega. FEA fikseerib selle täpselt; analüütiline valem seda ei tee.
Kolmandaks, kui terase küllastus on oluline. Lihtsustatud analüüs eeldab lõpmatut terase läbilaskvust. Mootorite puhul, millel on õhuke ike sektsioonid või kõrge vootihedus (üle 1,6 T ikkes), lisab terase küllastus ahelale vastumeelsust, mis vähendab pilu voo tihedust ja moonutab tööpunkti. Harjadeta mootorite hambaotsa ja ikke küllastusefektid on hästi dokumenteeritud ja nõuavad FEA täpset käsitsemist.
HIMAGNET pakub magneti jõudlusandmeid, sealhulgas täielikke demagnetiseerimiskõveraid mitmel temperatuuril (20 kraadi, 60 kraadi, 100 kraadi, 120 kraadi, 150 kraadi olenevalt klassist), mis võimaldab enamiku esialgsete projekteerimise iteratsioonide puhul täpset koormusjoone analüüsi ilma FEA-ta. Enne magneti spetsifikatsiooni viimistlemist võtke ühendust meie insenerimeeskonnaga oma vooluringi geomeetriaga, et saada tööpunktide ülevaade.