Kolm olmeelektroonika rakendust, kus magneti spetsifikatsioon määrab toote edu
Tarbeelektroonika ei ole see koht, kus enamik magnetinsenere loodab oma raskeimaid probleeme leida. Tööstuslikel servomootoritel on rangemad tolerantsid, meditsiiniseadmetel on rangemad materjalinõuded ja kosmoserakendustel on raskem keskkond. Kuid tarbeelektroonika – eriti nutitelefonid, kantavad seadmed ja heliseadmed – seab piiranguid, mida ei esine üheski teises kategoorias: äärmuslik helitugevuse tundlikkus, millimeetri skaala vormitegur ja lõpptoote hinnapunktid, kus kogu magneti eelarvet mõõdetakse sentides ühiku kohta.
See artikkel keskendub kolmele konkreetsele rakendusele, kus magneti spetsifikatsioonil ja hankimisotsustel on toote jõudlusele otsesed ja mõõdetavad tagajärjed: nutitelefonide OIS-kaamera ajamid, haptilise tagasiside süsteemide lineaarresonantsajamid (LRA) ja TWS-i kõrvaklappide draiverite häälemähismootorid. Igal neist on erinevad domineerivad piirangud ja ühe jaoks on õige lähenemine teiste jaoks vale.
1. OIS-kaamera ajamid: miks N52 ei ole alati lahendus?
Nutitelefoni kaamerate optiline pildistabilisaator kasutab häälmähismootorit (VCM), et nihutada objektiivi elementi või pildiandurit külgsuunas, kompenseerides jäädvustamise ajal tekkivat käte värinat. Juhtmagnetid on tavaliselt neli diskreetset detaili, mis on paigutatud ümber objektiivi silindri – kaks vastandlikku paari, millest igaüks annab liikuvale elemendile taastava jõu. Magneti ja pooli vaheline õhupilu on enamikus konstruktsioonides 0,3–0,5 mm. Stabiliseeritav liikuv mass on 0,5–2 g objektiivi nihkega OIS-i ja 2–5 g sensori nihkega OIS-i puhul.
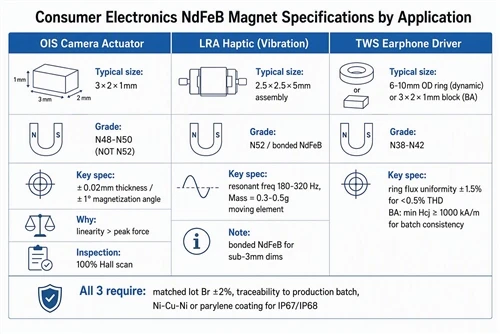
Kiusatus on määrata kõrgeim saadaolev klass (N52 või N52H), et maksimeerida voo tihedust ja seega täiturmehhanismi jõudu piiratud õhupilus. See on enamiku OIS-i konstruktsioonide puhul vale konkreetsel põhjusel: OIS-i täiturmehhanismi jõudlust ei piira mitte tippjõud, vaid lineaarsus ja hüsterees kogu töökäigu ulatuses. Kõrgema kvaliteediga magnet tekitab rohkem jõudu, kuid tekitab ka tugevama positsioonist sõltuva tõkestusjõu, kui Halli efekti positsioonianduri eraldusvõime interakteerub magneti servaväljaga. Suletud ahelaga OIS-kontrollerite puhul on oluline jõu ja nihke lineaarsus vahemikus ±100–200 μm, mitte tippjõud. Täpselt kontrollitud servageomeetriaga N48 või N50 ületab selle mõõdiku puhul tavaliselt N52, kuna tööpunktis on madalam gradient lineaarsem.
OIS-magnetite mõõtmete tolerants on tõsine. Tüüpiline OIS-magnetplokk on 3 mm × 2 mm × 1 mm. Paksuse tolerants ±0,02 mm (20 μm) on standardne. Magnetiseerimissuuna nurkjoondus peab jääma määratud teljest ±1 kraadi piiresse, kuna OIS-i mähise mustrid on kavandatud kindla voonurga jaoks ja külgsuunaline kõrvalekaldumine tekitab risttelje sidestuse, mis halvendab stabiliseerimise kvaliteeti. Sissetulev ülevaatus peab hõlmama nii mõõtmete kontrollimist kui ka magnetiseerimisnurga kontrollimist – ainuüksi visuaalsel kontrollil jääb kõige levinum defektirežiim vahele.
2. Lineaarsed resonantsajamid: mass-vedru optimeerimine, mida keegi ei selgita
LRA haptilised ajamid – mida kasutatakse nutitelefonide vibratsioonihoiatustes, mängukontrollerites ja kantavates seadmetes – töötavad OIS-i täiturmehhanismidest põhimõtteliselt erineval põhimõttel. LRA juhib liikuvat massi (olenevalt konstruktsioonist magnetisõlme või ferromagnetilist sihtmärki) vastu vedrut mass-vedru süsteemi resonantssagedusel. Maksimaalne väljundvibratsiooni intensiivsus tekib täpselt resonantsi ajal; 5 Hz väljalülitatud resonantsi töö vähendab väljundit 30–50% sõltuvalt vedrustuse Q-tegurist.
Magneti roll LRA-s on anda liikumapanevaks jõuks mähise-magneti interaktsiooniks, aga ka olla osa liikuvast massist. Fikseeritud vedrukonstandi ja sihtresonantssageduse korral nihutab magneti suuruse ja massi suurenemine resonantssagedust allapoole (f=(1/2π) × √(k/m)). 2,5 mm × 2,5 mm × 5 mm LRA-vormingus, mis on levinud kantavates seadmetes, on magneti mass tavaliselt 0,3–0,5 g ja sihtresonantssagedus on 180–230 Hz madala sagedusega “thud” haptilise profiili puhul või 280–320 Hz, mida kasutatakse terava klikiprofiili ja nuppude puhul.
LRA magnetite klassi valikul on peamiselt jõutihedus, mitte temperatuuri jõudlus. LRA magnetid töötavad tavakasutuses temperatuuril 20–60 kraadi ja veedavad suurema osa oma elust ümbritseva õhu temperatuuril. N52 on siin tõesti õige valik – rakendus on piiratud mahu ja jõutiheduse, mitte temperatuuripiiranguga. Piirang seisneb selles, et väikeste mõõtmetega N52 vajab vaiguga seotud või õhukese plaadiga paagutatud NdFeB-d, millel mõlemal on erinevad magnetiseerimiskõvera omadused kui tavalisel plokkpaagutatud NdFeB-l. Liimitud NdFeB BHmax on 8–12 MGOe vs LRA magnetite puhul, mille suurus on alla 3 mm, valitakse energiatoote trahvist hoolimata sageli valmistatud NdFeB, kuna paagutatud NdFeB-d ei saa nendes mõõtmetes usaldusväärselt toota ja magnetiseerida ilma märkimisväärse saagikuse vähenemiseta.
3. TWS-i kõrvaklappide draiverid: kus magnetmoonutus muutub kuuldavaks
Tasakaalustatud armatuur ja dünaamilised draiveri kõrvaklapid toetuvad mõlemad magnetidele, kuid spetsifikatsiooninõuded on piisavalt erinevad, et need on hankimise seisukohast sisuliselt eraldi tootekategooriad.
Dünaamilised draiverid kasutavad rõngakujulist NdFeB magnetit (tavaliselt 5–10 mm OD, 2–4 mm läbimõõduga, 1–2 mm paksune), et luua radiaalne vooväli silindrilises õhupilus, kus häälemähis asub. Väljundheli rõhu tase, sagedusreaktsioon ja draiveri moonutusomadused on kõik magneti BH tööpunkti, piluvälja ühtluse ja magnetiseerimise järjepidevuse funktsioonid. Tarbijatele mõeldud TWS-kõrvaklappide puhul hinnavahemikus 20–80 dollarit on standardse Ni-Cu-Ni kattega klassi N38–N42 tööstusharu norm – kulutõhus ja piisav töötemperatuuri vahemiku jaoks (kõrvas maksimaalselt 60 kraadi).
Dünaamiliste juhikõrvaklappide jõudlust piirav rikkerežiim ei ole magneti demagnetiseerimine (mis on N38 või kõrgemate töötingimuste korral sisuliselt võimatu) – see on magneti ebaühtlus, mis põhjustab asümmeetrilise voo jaotuse õhupilus. Asümmeetriline vaheväli tekitab draiveri väljundis teise harmoonilise moonutuse, mis on kuuldav madalsagedusreaktsioonis "kareda" või "teralise" märgina. Spetsifikatsioon, mis seda kontrollib, on voo ühtlus rõnga ümber, mõõdetuna Br variatsioonina rõnga OD ümber konstantsel kõrgusel. Kõrvaklappide puhul, mis sihivad alla 0,5% THD-d 100 dB SPL-iga, on nõutav helinavoo ühtlus, mis on parem kui ±1,5%. Standardtoodangu NdFeB rõngad saavutavad tavaliselt ±2–3%; ±1,5% saavutamiseks on vaja protsessi juhtimist magnetiseerimisseadmel ja 100% voo skaneerimise kontrolli rõnga tasemel.
Tasakaalustatud armatuuri draiverid kasutavad erinevat geomeetriat – väikest ristkülikukujulist magnetit (tavaliselt 3 mm × 2 mm × 1 mm või väiksemat) magnetahela osana, mis sisaldab permalloy armatuuri. BA-draiveri magnetil peab olema pidev koertsitiivsus partiide kaupa, kuna armatuuri polarisatsiooni mõjutab tööpunkt ja draiveri tundlikkus nihkub, kui magneti klass erineb tootmispartiide vahel. BA draiverite puhul on oluline lisaks Br-ile määrata ka minimaalne Hcj (sisemine koertsitiivsus) – standardse N35 spetsifikatsiooni Hcj on suurem või võrdne 955 kA/m, kuid rangema miinimumväärtuse 1000 kA/m taotlemine parandab kokkupandud draiveris partiidevahelise konsistentsi.
4. Hankimisega seotud kaalutlused: miks on olmeelektroonika magneteid teistmoodi osta
Need kolm rakendust nõuavad ennekõike magneteid, mis on füüsiliselt väikesed, mõõtmetega täpsed ja toodetud suurtes kogustes. See loob hankimise olukorra, mis erineb tööstusliku või elektrisõidukite magneti ostmisest mitmel olulisel viisil.
Esiteks nõuab üksuse ökonoomika pigem üldtellimusi ja Kanbani kohaletoimetamist, mitte projektide kaupa ostmist. Nutitelefoni OIS-magnet, mida kasutatakse 100 000 telefonis kuus, on neli magnetit telefoni kohta ehk 400 000 tükki kuus. 0,05–0,15 dollarit tüki kohta on see reaartikkel 20 000–60 000 dollarit kuus. Magnetid peavad saabuma sobitatud partiidena (konstantne Br vahemikus ±2% partii lõikes), et vältida tootmisliini kõikumisi. Kohtturult või segapartiide laost ostmine ei ole vastuvõetav; Et liini tootlus oleks prognoositav, on vajalik jälgitavus tootmispartiideni.
Teiseks erinevad tarbeelektroonikamagnetite katmisnõuded tööstuslikest. Suletud nutitelefonimoodulis olev NdFeB näeb kõrge õhuniiskusega keskkondades temperatuuritestimise ajal kondensatsioonitsükleid (–40 kraadi kuni +85 kraadi olmeelektroonika keskkonnaspetsifikaadi järgi). Standardne Ni-Cu-Ni kate täidab selle nõude enamiku moodulite puhul. Veekindlate telefonide (IP67/IP68) OIS-magnetitel on aga Ni-Cu-Ni kohal konformaalne parüleenkate, mis tagab korrosioonikindluse otsese veega kokkupuute stsenaariumi korral, ilma et see mõjutaks mõõtmete tolerantsi.
HIMAGNET toodab väikeseformaadilisi NdFeB magneteid OIS-i, LRA- ja kõrvaklappide draiverirakenduste jaoks klassides N38 kuni N52, sealhulgas rõngaste, plokkide ja kaare geomeetria kõigis mõõtmetes alla 10 mm. OIS- ja BA-draiveri rakenduste jaoks on saadaval tiheda tolerantsiga lihvimine kuni ±0,01 mm ja 100% voo skaneerimise kontroll. DFM-i ülevaatuse ja hinnakujunduse saamiseks võtke meiega ühendust ja teatage oma geomeetria, hind ja igakuine maht.