Sissejuhatus
Elektrimootorid moodustavad suurima üksiku rakenduseNdFeB magnetidkogu maailmas. Alates harjadeta alalisvoolumootoritest olmeelektroonikas kuni püsimagnetiga sünkroonmootoriteni elektrisõidukites määrab magnetahela disain otseselt mootori efektiivsuse, pöördemomendi tiheduse ja termilise stabiilsuse. Selles juhendis kirjeldatakse, kuidas neodüümmagneteid kasutatakse elektrimootorites, kuidas valida oma mootoritüübile sobiv kvaliteet ja mida peavad insenerid mootorirakenduste jaoks magnetite hankimisel täpsustama.
Miks NdFeB domineerib mootorirakendustes?
1. Püsimagnetmootorite korpus
Püsimagnetmootorid asendavad tavaliste asünkroonmootorite elektromagnetrootori suure energiatarbega püsimagneteid kandva rootoriga. See välistab rootori vase kaod ja vähendab inverterist võetavat magnetiseerimisvoolu, suurendades oluliselt tõhusust – eriti osalise koormuse korral, kus asünkroonmootorid on kõige vähem tõhusad.
Peamised eelised, mis muudavad NdFeB valitud materjaliks:
- Kõrgeima energiatarbega toode: 33–52 MGOe, mis võimaldab antud voovajaduse jaoks väikseimat rootori mahtu
- Kõrge püsivus: 1,17–1,47 T, mis tekitab tugeva õhuvahevoo ilma suurte magneti ristlõigeteta
- Õhuke magnetgeomeetria: kõrge koertsitiivsus võimaldab õhukesi kaar- või plokkmagneteid, vähendades rootori inertsi
- Ergutusjõudu pole: erinevalt mähitud väljaga rootoritest ei vaja NdFeB magnetid pidevat elektrilist sisendit
Mootoritüübid ja magneti konfiguratsioonid
2. Pinnale paigaldatavad püsimagnetmootorid (SPM).
SPM-mootorites on kaare- või plaadimagnetid ühendatud või ribadega rootori välispinna külge. See on kõige lihtsam konfiguratsioon ja võimaldab kasutada standardseid kaaremagneteid ilma keeruka töötluseta.
- Magneti kuju: kaare segmendid (kõverad plaadid), tavaliselt paagutatud NdFeB
- Magnetiseerimise suund: radiaalne (suunab võlli telje poole või sellest eemale)
- Õhuvahe: suurem kui IPM-mootoritel – magnet ise hõivab osa magnetilisest õhupilust
- Tüüpilised hinded: N42H kuni N45SH – mõõduka energiatarbega toode, mille temperatuurireiting on H või SH
- Rakendused: servomootorid, spindelmootorid, väikesed BLDC mootorid, tööstuslikud ajamid
Disaini kaalumine: SPM-rootorite kaaremagnetid puutuvad kokku suurel kiirusel tsentrifugaaljõuga. Rootorite puhul, mille pöörlemiskiirus on üle 3000 p/min, on tavaliselt nõutav kinnitusriba (süsinikkiud või roostevaba teras). See vähendab efektiivset magnetilist õhupilu ja seda tuleb voo arvutamisel arvesse võtta.
3. Sisemised püsimagnetmootorid (IPM).
IPM-mootorites on ristkülikukujulised või varraste magnetid rootori lamineerimise sees. See kaitseb magneteid tsentrifugaaljõudude eest ja võimaldab rootoril lisaks magneti pöördemomendile ära kasutada ka reluktantsmomenti, suurendades pöördemomendi tippvõimsust.
- Magneti kuju: ristkülikukujulised latid või plokid, mõnikord trapetsikujulised
- Magnetiseerimise suund: tavaliselt paralleelne (riba lühikese mõõtme ulatuses)
- Õhuvahe: väiksem kui SPM - ainult lamineerimissild eraldab magneti õhupilust
- Tüüpilised hinded: N38SH kuni N45UH - kõrgem temperatuur on kriitiline rootori pöörisvoolu kuumutamise tõttu
- Rakendused: EV veomootorid, HVAC kompressorid, tööstuslikud servoajamid, tuuleturbiini generaatorid
Disaini kaalumine: IPM-rootoritel on kõrgetel lülitussagedustel magnetides märkimisväärne pöörisvoolukadu. Segmenteeritud magnetid (mitu väiksemat tükki on omavahel ühendatud) vähendavad pöörisvooluteid ja madalamat magneti töötemperatuuri. Kui töötate inverteri lülitussagedustel üle 5 kHz, määrake oma joonisel segmenteerimisnõuded.
4. Aksiaalvoomootorid
Aksiaalsed voomootorid (nimetatakse ka pannkoogimootoriteks) suunavad voo teekonna piki mootori võlli telge, mitte radiaalselt. Kettakujulised magnetid on paigaldatud ühele või mõlemale rootori pinnale, mis on õhuvahega eraldatud lamedatest staatorimähistest.
- Magneti kuju: sektori/pirukakujulised kettad või trapetsikujulised plaadid
- Magnetiseerimise suund: aksiaalne (võlliga paralleelne)
- Tüüpilised hinded: N42H kuni N48H – suure energiatarbega toode kompaktplaadi geomeetria jaoks
- Rakendused: rattasisesed elektrimootorid, otseajamiga generaatorid, robootikaliigendid, meditsiiniline pildistamine
Mootorite klassi ja temperatuuri valik
5. Töötemperatuur on kriitiline muutuja
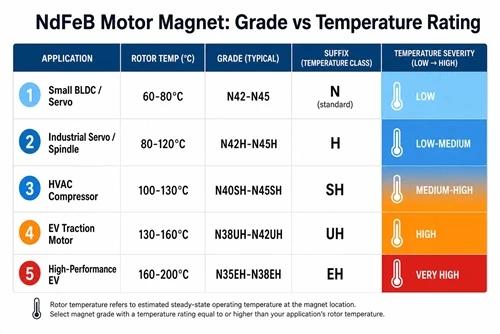
Mootorimagnetid puutuvad kokku kuumusega nii staatori mähise kadudest (juhitakse läbi õhupilu) kui ka nende enda pöörisvoolukadudest. Rootori magneti temperatuur koormatud mootoris on tavaliselt 20–60 kraadi kõrgem kui ümbritseva õhu temperatuur – elektrisõidukite veojõurakendustes jõuab see sageli 100–150 kraadini.
Vale temperatuurisufiksi määramine toob kaasa pöördumatu osalise demagnetiseerimise koormuse all, mida ei saa taastada ilma rootorisõlme uuesti magnetiseerimiseta.
| Mootori rakendus | Tavaline rootori temp | Soovitatav hinne | Min. Temp Sufiks |
|---|---|---|---|
| Väike BLDC / servo (siseruumides, kerge) | 60-80 kraadi | N42–N45 | N (standardne) |
| Tööstuslik servo/spindli mootor | 80-120 kraadi | N42H–N45H | H |
| HVAC kompressor / pumba mootor | 100-130 kraadi | N40SH–N45SH | SH |
| EV veomootor (tippkoormus) | 130-160 kraadi | N38UH–N42UH | UH |
| Suure jõudlusega EV / motosport | 160-200 kraadi | N35EH–N38EH | EH |
6. Demagnetiseerimise piir
Mootori magnetid peavad säilima piisavaltdemagnetiseerimisvaru- kaugus magneti tööpunkti ja selle pöördumatu demagnetiseerimise põlve vahel BH kõveral. Mootorirakenduste puhul on minimaalne varu 10–15% standardseks inseneritavaks.
Halvim demagnetiseerimise sündmus leiab aset rikkeseisundi ajal: lühisvool tekitab tugeva vastasvälja, mis surub tööpunkti BH kõverast alla. Kui see punkt ületab põlve (eriti kõrgel temperatuuril, kus põlv tõuseb), ei taastu magnet rikke kõrvaldamisel algsesse tööpunkti.
Kõrgemad koertsitiiviastmed (sufiksid H, SH, UH) viivad põlve BH kõveras allapoole, pakkudes suuremat demagnetiseerimistakistust – veidi madalama BHmax hinnaga võrreldes sama numbrilise astmega ilma järelliideta.
Mootorimagnetite hankimise kontrollnimekiri
7. Mida peavad mootoriinsenerid täpsustama
- Hinne temperatuuri järelliitega: ärge kunagi määrake mootorirakenduste jaoks klassi ilma järelliiteta. Minimaalne H järelliide enamiku tööstuslike mootorite jaoks; SH või UH elektrisõidukite ja suure töötsükliga rakenduste jaoks.
- Magneti geomeetria ja tolerants: kaaremagnetid nõuavad sisemist raadiust (Ri), välimist raadiust (Ro), kaarenurka ja telje pikkust. Määrake radiaalse paksuse tolerants (±0,05 mm maapinnal) ja kaare nurga tolerants (±0,1 kraadi). IPM-varrasmagnetite puhul määrake kõik kolm mõõdet koos tolerantsidega.
- Magnetiseerimise suund ja muster: radiaalne, paralleelne või Halbachi massiiv. Mitmepooluseline magnetiseerimine rõngal on paagutamisest eraldiseisev tootmisetapp – kontrollige oma tarnija võimekust.
- Magneti segmenteerimine: kui töötab inverteri lülitussagedusel üle 5 kHz või üle 10 000 p/min, määrake pöörisvoolukadude piiramiseks ring- ja aksiaalsete segmentide arv pooluse kohta.
- Katmine: suletud korpustes olevad mootorimagnetid kasutavad tavaliselt Ni-Cu-Ni nikeldamist. Õlijahutusega mootorite puhul (õlipihustus otsejahutus) määrake keemilise vastupidavuse tagamiseks epoksü- või kahekihiline Ni + epoksükate.
- BH kõvera andmed töötemperatuuril: küsige mõõdetud Br ja Hcj väärtusi oma maksimaalsel rootori töötemperatuuril, mitte ainult 20 kraadi juures. Kontrollige põlvepunkti asukohta maksimaalsel temperatuuril.
- PPAP ehk esimene artikli kontroll: autotööstuse või ohutuse seisukohalt kriitiliste mootorirakenduste puhul on vaja esmast tootekontrolli (FAI) koos täismõõtmete aruande ja magnetilise omaduse sertifikaadiga iga tootmispartii kohta.
Kuidas HIMAGNET toetab mootorirakendusi
HIMAGNETtarnib paagutatud NdFeB kaare segmente, varrasmagneteid ja ketasmagneteid mootorirakendustele kogu kvaliteedi- ja temperatuurivahemikus. Toetame kaaremagnetite geomeetriat standardsetest kataloogi suurustest kuni kohandatud Ri/Ro/kaare nurga spetsifikatsioonideni, maapinna tolerantsiga kuni ±0,05 mm.
Mootori arendusprogrammide jaoks pakume BH-kõvera andmeid mitmel temperatuuril, demagnetiseerimisanalüüsi tuge ja segmenteerimissoovitusi, mis põhinevad teie inverteri sagedusel ja kiirusel.
Jagage oma mootoritüüpi, rootori geomeetriat, maksimaalset töötemperatuuri ja aastamahtu – soovitame sobiva klassi ja teeme tehnilise pakkumise ühe tööpäeva jooksul.