Tööstusliku servo probleem on järjepidevus, mitte maksimaalne jõudlus
UAV mootorid on ette nähtud maksimaalse tõukejõu jaoks. Humanoidrobotite liigendid on ette nähtud maksimaalse pöördemomendi jaoks. Tööstuslikud servomootorid on ette nähtud millekski nõudlikumaks kui kumbki: püsiv, prognoositav pöördemoment kümne miljoni tsükli jooksul, nimitemperatuuril, sama jõudlusega esimesel tsüklil kui kümne miljoni tsükli puhul.
See nõue muudab magneti valiku loogikat täielikult. UAV mootor, mis kaotab pärast võidusõiduhooaega 2% oma voolutihedusest, on väike ebamugavus. Tööstuslik servo täppiskoosteliinil, mis kaotab kuuekuulise tootmisvahetuse jooksul 2% oma pöördemomendi konstandist, põhjustab osade tagasilükkamist, ümberkalibreerimise seisakuid ja garantiinõudeid. Tööstuslike servorakenduste järkjärgulise demagnetiseerimise majanduslikud tagajärjed ei ole proportsionaalsed vookaoga – need on võrdelised mootori juhitava protsessi tootmisväärtusega.
See teebki tööstusliku servomootori magneti valiku erinevaks ja miks on UAV- või tarbijamootori võrdlusaluse klassi valimine vale lähtepunkt.
1. Miks on töötsükli termiline dünaamika peamine disainimuutuja?
Tööstuslikud servomootorid CNC-töötlemises, robotkeevitamises ja valiku- ja kohaautomaatikas töötavad töötsüklitel, mis koondavad soojuse kindlatesse mustritesse. Tööpingi spindlil olev servo võib 6-tunniste vahetustega pidevalt töötada 70% nimipöördemomendiga. Valimis- ja asetamisvarre servo töötab tipppöördemomendiga 80 ms, seejärel langeb nullilähedaseks 120 ms, korrates sagedusel 5 Hz 16 tundi päevas.
Püsiseisundi mähise temperatuur spindlirakenduses on nimivoolu ja soojustakistuse põhjal prognoositav. Valimis- ja koharakenduses tähendab mähise temperatuuri tsüklid ja magnetisõlme termiline ajakonstant – tavaliselt 45–90 sekundit 60–100 mm raamiservo puhul –, et magneti temperatuur ei jälgi mähise hetketemperatuuri. See jälgib libisevat keskmist viivitusega. Kiire töötsükli ja kõrgete tippvooludega võib magnet saavutada temperatuuri 25–40 kraadi võrra kõrgem, kui keskmise vooluga püsiseisundi soojusmudel ennustaks.
Magneti klassi määramine keskmise voolu järgi on vale. Täpsustage voolu tippkoormusest magnetsõlme termilise ajakonstandi juures. Enamiku tööstuslike servorakenduste puhul vahemikus 1–10 kW tähendab see, et efektiivne magneti temperatuur on 100–140 kraadi, mitte 80-kraadise mähise piirang, mis kuvatakse mootori andmelehel.
2. IEC termiline klass ja mida see tegelikult magnetite jaoks tähendab
Tööstuslikud servomootorid on hinnatud vastavalt IEC soojusklassidele - klass F (155 kraadi mähise piirang), klass H (180 kraadi), klass C (üle 200 kraadi). Need hinnangud kehtivad mähiste isolatsiooni, mitte magnetite kohta. Hea disainiga sisejahutusega mootoris on magneti temperatuur nimikoormusel 30–60 kraadi alla mähise temperatuuri, kuid mootoril, mis töötab üle nimikoormuse või halvenenud jahutusega, vahe väheneb.
Praktiline kaardistamine mootori soojusklassi ja magnetklassi järelliite vahel:
| Mootori termiline klass | Tüüpiline max magneti temp | Minimaalse hinde järelliide | Märkmed |
|---|---|---|---|
| Klass F, sundjahutus | 80-100 kraadi | H | H järelliide annab veerise; N järelliide marginaalne, välja arvatud juhul, kui tööpunkt on konservatiivne |
| Klass F, isejahutav | 100-120 kraadi | H kuni SH | SH eelistatud pideva tööga rakenduste jaoks; H vastuvõetav kontrollitud termomudeliga |
| H klass, sundjahutus | 100-130 kraadi | SH | SH baasjoon; EH mootoritele nimivoolu lähedal 130 kraadise magneti temp |
| Klass H, isejahutav | 120-150 kraadi | EH | EH või AH; kontrollige BH kõverat töötemperatuuril - tootja andmeleht ei ole sageli piisav |
| C klass / eriala | 150-200 kraadi | SmCo või AH NdFeB | Üle 150 kraadi püsivalt on SmCo õige vastus; NdFeB AH klassid on olemas, kuid SmCo on stabiilsem |
3. Demagnetiseerimise akumulatsiooni probleem pika tsükliga rakendustes
Servomootoris, mis töötab tootmisliinil 5000 tundi aastas, läbib magnet ligikaudu 90 miljonit elektritsüklit 14-pooluselise paari konfiguratsiooni ja 1500 p/min nimikiirusega. Iga tsükkel, kus tööpunkt langeb allapoole BH põlve – isegi lühidalt, isegi väikese varuga – aitab kaasa väikese pöördumatu voo kadu.
Probleem ei ole üksiksündmuses. See on kogunemine. Magnet, mis kaotab 0,05% Br 1000 töötunni kohta, on aasta pärast kaotanud 0,25%. See kõlab tühiselt. Pooljuhtide sidumismasina ülitäpse servo puhul nõuab 0,25% pöördemomendi konstantne triiv jõu juhtimisahela ümberkalibreerimist. Liimimismasinal taaskalibreerimine viib tööriista 2–4 tunniks võrguühenduseta. Ööpäevaringselt töötavas rajatises toimub see kaks korda aastas masina kohta. Selle seisaku maksumus ületab oluliselt projekteerimisetapis järgmise kõrgema koertsitiiviastme määramise kulud.
Õige spetsifikatsiooni lähenemisviis: arvutage minimaalne Hcj, mis on vajalik tööpunkti hoidmiseks 20% kõrgemal BH põlvest maksimaalse eeldatava magneti temperatuuri ja maksimaalse demagnetiseerimisvoolu juures. Seejärel lisage üks hinde järelliide sellest miinimumist kõrgemale. Lisakulu on väike. Täiendav usaldusväärsus on mõõdetav.
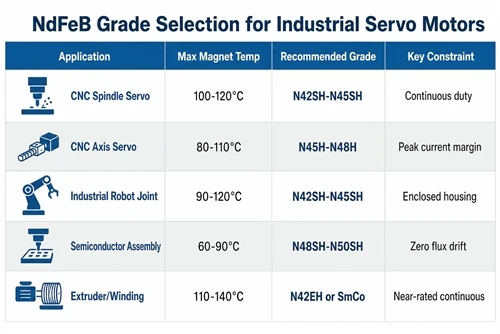
4. Hinnete valik tööstusliku servorakenduse järgi
| Rakendus | Töötsükkel | Magneti max temp | Soovitatav hinne | Põhjendus |
|---|---|---|---|---|
| CNC-töötluskeskus (spindli servo) | Pidev 60–80% | 100-120 kraadi | N42SH–N45SH | Pikad pidevad jooksud; SH hädavajalik; madalam BHmax klass on vastuvõetav, kui pöördemomendi tihedus seda võimaldab |
| CNC-telje servo (söödaajam) | tsükliline, 30–60% | 80-110 kraadi | N45H–N48H | Katkendlik; H piisav korraliku tippvoolu marginaali analüüsiga |
| Tööstusliku roboti liigend (6-teljeline käsi) | tsükliline, 40–70% | 90-120 kraadi | N42SH–N45SH | Sarnane CNC spindliga; suletud ühenduskorpus piirab konvektsiooni |
| Vali ja aseta / SCARA | Kõrgsageduslik tsükliline | 80-110 kraadi | N45H–N48H | Tippvoolud kõrged, kuid lühikesed; kontrollige demagnetiseerimisvaru tippvoolu korral |
| Pooljuhtide / elektroonika kokkupanek | Täpne tsükliline | 60-90 kraadi | N48SH–N50SH | Madal temperatuur, kuid täpsus nõuab nullvoolu triivi; SH tagab pikaajalise stabiilsusvaru |
| Ekstruuder / kerimismasin | Pidev peaaegu hinnatud | 110-140 kraadi | N42EH–N45EH või SmCo | Tundide nimivoolu lähedal; EH või SmCo sõltuvalt täpsest temperatuurist |
5. Kui palju maksavad teile eraldi tarnijad servo ümberkujundamisel?
Tööstuslike servomootorite disainitsüklid on pikad - 12–24 kuud alates esialgsest spetsifikatsioonist kuni kvalifitseeritud tootmiseni. Magneti geomeetria lukustatakse prototüübi esimesel ehitamisel. Kui magnetid ja rootori laminaadid pärinevad erinevatelt tarnijatelt, nõuavad kõik geomeetria muutused – ja arenduse käigus geomeetria muutused – uuesti koostööd kahe müüjaga, kahte tarneaega ja kahte komplekti esimese artikli kontrollimise pabereid.
Praktikas läbib enamik servoarendusmeeskondi esimese prototüübi ja tootmisväljaande vahel 3–5 magnetgeomeetria iteratsiooni. Iga iteratsioon, mis nõuab eraldi tööriistu eraldi magneti tarnija juures, lisab ajakavale 4–8 nädalat ja välistab võimaluse koos optimeerida magnetkaare ja lamineerimispilu geomeetriat. Õhupilu tolerantsi eelarvet, mis määrab otseselt pöördemomendi pulsatsiooni ja haardumise, on palju lihtsam hoida, kui mõlemad komponendid on projekteerimisel ja valmistamisel algusest peale teineteise tolerantse silmas pidades.
6. Tööstuslike servomagnetite spetsifikatsiooni kontrollnimekiri
- ☐ Arvutage maksimaalne demagnetiseerimisväli maksimaalse siirdevoolu, mitte nimivoolu korral
- ☐ Määrake efektiivne magneti temperatuur termilise ajakonstandi mudeli, mitte püsiseisundi keskmise voolumudeli abil
- ☐ Valige magneti maksimaalse temperatuuri juures 20% Hcj marginaaliga BH põlve kohal
- ☐ Add one suffix above calculated minimum for long-cycle applications (>5000 tundi aastas)
- ☐ Taotlege tootmismaterjalilt BH kõveraid 20 kraadi, 100 kraadi ja 150 kraadi juures – andmelehe tüüpilised väärtused
- ☐ Määrake voolutiheduse ühtluse nõue: ±1,5% täppisservo jaoks; ±2,5% standardse tööstusliku jaoks
- ☐ Üle 130 kraadi püsivate rakenduste puhul: hinnake SmCo enne NdFeB EH/AH klasside järgimist
- ☐ Veenduge, et magneti tarnija suudab pakkuda teie rootori lamineerimisjoonisele sobiva kaare segmendi geomeetria
HIMAGNET pakub tööstuslikele servomootoritele kaare segmendi magneteid, millel on sobitatud lamineerimise koordineerimine, tootmise BH andmed töötemperatuuridel ja projekteerimisest kvalifitseerimiseni kulgev tehniline tugi. Servorakenduse klassi valiku toetamiseksvõtke ühendust meie insenerimeeskonnagateie töötsükli, soojusklassi ja rootori geomeetriaga.